宠物碎石路适应训练与定位器使用进阶技巧
碎石路适应训练的阶段性构建
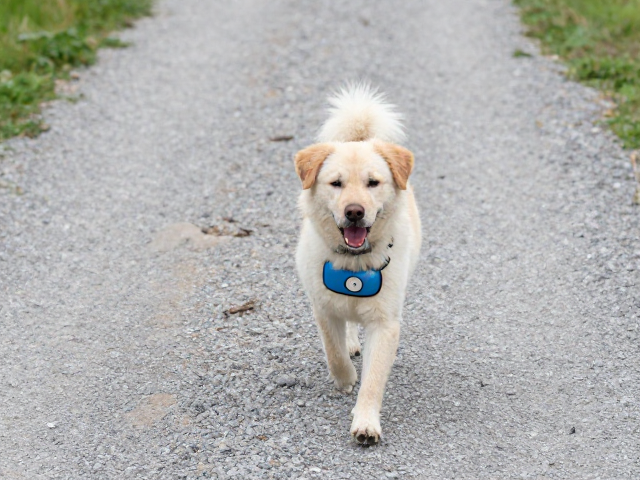
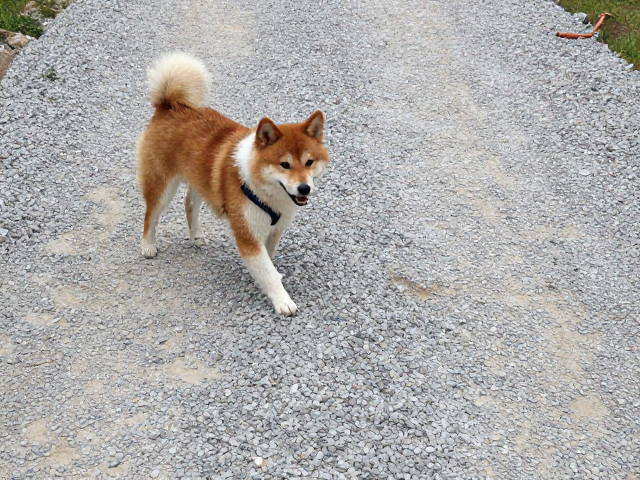
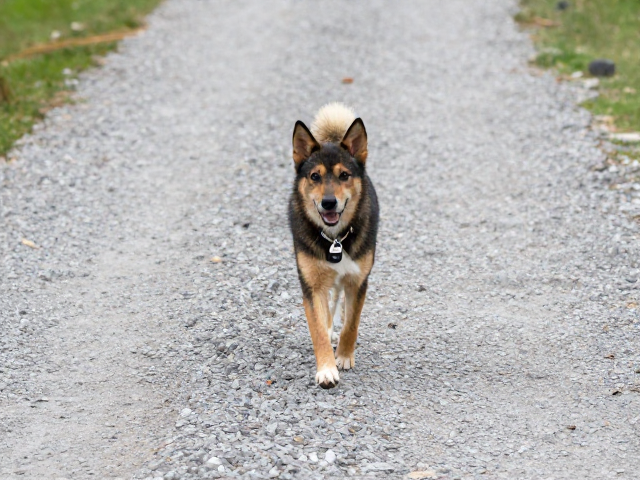
宠物在自然环境中行走时,碎石路面因其不平整和松动的特性,容易对爪垫造成意外磨损或引发心理抵触。建立适应性训练的核心在于循序渐进,通过短距离、低强度的接触,逐步降低宠物的警惕感。训练初期应选择颗粒较大、表面相对平整且无尖锐石块的区域,单次停留时间控制在五分钟以内,重点观察宠物的步态稳定性与情绪反应。
随着适应过程的深入,可以逐渐增加路面的复杂程度,引入混合材质的过渡区,例如从草地延伸至碎石地的交界处。这一阶段的关键在于利用正向反馈机制,当宠物表现出主动探索或平稳通过的行为时,立即给予高价值奖励,从而强化其对非常规地形的安全感。这种基于行为心理学的脱敏过程,能有效减少因环境突变导致的应激性抗拒。
定位器场景化设置与信号优化
现代宠物定位设备在硬件设计上已具备多模定位能力,但在碎石路等复杂地形中,信号遮挡和功耗管理仍是主要挑战。用户需根据实际使用场景调整定位频率,例如在宠物活动范围较大且地形开阔时,设置为高频追踪模式以获取精确行踪;而在植被茂密或建筑物密集区,则切换至低频省电模式,平衡位置精度与续航表现。
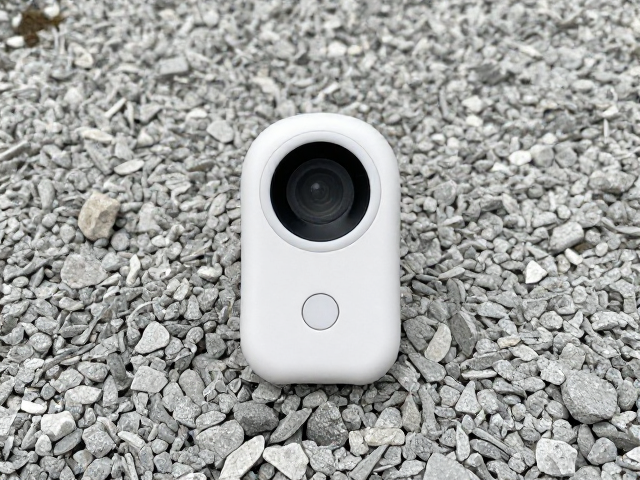
设备校准是确保数据准确性的前置步骤,建议在空旷无遮挡区域进行初始信号测试,记录GPS模块与基站连接的稳定时间。对于支持北斗或双频定位的设备,需确认固件版本是否支持最新卫星系统,以提升在山体或林间碎石路的定位成功率。定期清理设备传感器表面的泥土与杂物,避免物理遮挡导致的数据漂移。
行为观察与数据交叉验证
定位器提供的轨迹数据并非孤立存在,必须结合宠物的实际行为特征进行解读。在碎石路段,若发现宠物在某处轨迹出现长时间滞留或折返,需结合现场环境判断是单纯迷路,还是因爪垫疼痛、发现异物或受到惊吓导致的停留意愿。通过回放轨迹热点,识别宠物偏好的行走路径与回避区域,有助于优化日常遛弯路线的安全评估。
数据分析需排除设备误差干扰,当定位点出现明显偏离实际位置(如显示在路中间却宠物在路边)时,应检查是否因地面碎石反光或潮湿环境影响了传感器判断。建立日常日志,记录不同天气、光照条件下定位器的表现差异,有助于识别设备在极端环境下的局限性,从而制定更严密的看护策略。
应急干预与技能固化
当定位器显示宠物偏离安全区域或行为异常时,快速响应机制至关重要。训练过程中需模拟突发状况,教导宠物在听到召回指令或定位器警报声时立即做出回反应。这种条件反射的建立,能缩短紧急情况下的沟通成本,确保在视线受阻或距离较远时,通过声音信号迅速锁定宠物位置。
技能固化需要重复性的场景演练,定期在不同类型的碎石路段进行召回训练,逐步缩短响应时间。同时,家长需熟练掌握定位器的一键求救或实时查看功能,确保在紧急时刻能第一时间获取宠物精确坐标。通过高频次的场景模拟,使人与设备形成高效协同,提升整体安全防护的可靠性。