野外导航方位辨别技巧,利用反方位角返回,停止盲目前进
反方位角的核心概念与几何原理
野外行进中,迷失方向或需要原路返回时,直接掉头往往会导致偏差累积,最终偏离目标。反方位角(Back Azimuth)是解决这一问题的基础数学工具,其本质是将当前前进方向的方位角增加或减少180度。在地理测绘和定向越野中,方位角通常以正北为0度,顺时针旋转计算。当确定了一个精确的起始方位角后,反向寻找路径时,只需对该角度进行简单的加减运算,即可锁定返回路线的理论中心线。
这种几何关系基于地球表面的局部平面近似,对于短距离的徒步或探险活动具有极高的实用价值。通过预先记录或现场测定进入某区域时的方位角,行进者在遭遇能见度降低、地形复杂或紧急撤离时,能够依靠单一数据维度维持直线返回。这种方法消除了依赖地标辨认的不确定性,将导航行为从“寻找特征点”转化为“保持角度恒定”,从而大幅降低因视线受阻或心理焦虑导致的路线偏离风险。
使用指北针测定与执行反方位角
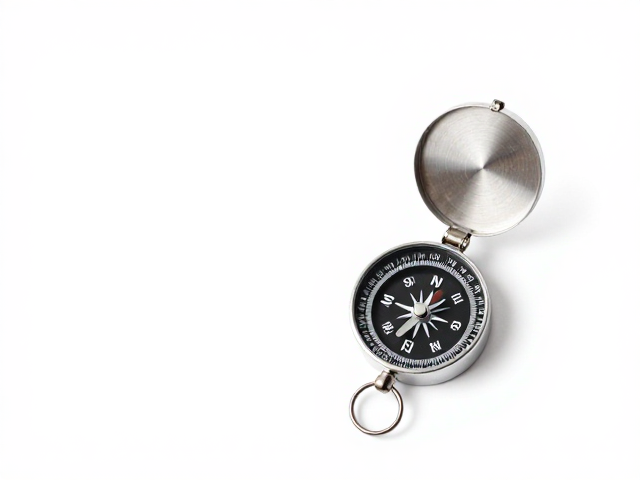
实际操作中,使用机械指北针测定反方位角需要严格遵循归零与读数规范。假设你正朝向东北方向(例如方位角60度)行进,若要返回,目标方位角应为60度加180度,即250度。操作时,将指北针平放,转动表壳上的方位刻度环,使刻度环上的“北”标记(通常为红色或显眼颜色)对准磁针的北极端(通常是红色或涂漆端)。随后,旋转身体,使指北针外壳的定向箭头指向磁针的北极,再观察表壳后方的方位读数窗,确保磁针北极落在刻度环的“北”标记上。
在保持指北针水平且稳定的状态下,观察前方视线与定向箭头的对齐情况,此时指北针外壳上的方位刻度线即指示了精确的反方位角方向。行进过程中,需频繁检查磁针是否始终保持在“北”标记的范围内,若磁针偏移,说明身体姿态已偏离预定航向,需立即微调脚步方向。这种方法不依赖于地形特征,即使在茂密森林、浓雾或雪盲等极端环境下,只要磁针工作正常,即可提供持续的方向指引。关键在于保持指北针水平,避免磁针摩擦底板导致读数误差,以及远离含铁物质干扰。
盲目前进的危害与偏差控制
许多野外事故源于对“直线行进”的过度自信。人眼在缺乏明显参照物时,倾向于无意识地画圈或偏离目标,这种偏差会随着时间推移和距离增加而显著放大。停止盲目前进的核心在于承认人类空间感知能力的局限性,并强制引入外部参考系。当发现路径模糊或地标缺失时,立即停下,重新校准反方位角,确认当前所处位置与目标点的相对几何关系,而不是试图通过肉眼寻找可能并不存在的捷径。
控制偏差需要结合步测与时间管理。在已知反方位角的情况下,行进者应定期(如每500米或每15分钟)核对一次指北针读数,并记录步数。如果发现实际位置偏离预期路径,应立即进行微调,而不是继续累积误差。这种“小步快跑、频繁校正”的策略能有效抵消因地面不平、植被遮挡或个人步幅差异带来的累积误差。通过严格遵循反方位角,即使无法立即到达终点,也能确保始终处于一个可计算、可预测的几何轨迹上,为后续救援或自我修正提供明确的数据支撑。
地形结合与应急导航策略
虽然反方位角提供了理论上的直线路径,但实际野外环境充满障碍物,完全机械地遵循角度可能导致撞树、落水或陷入险境。因此,技巧的关键在于“角度为经,地形为纬”。在行进前,应预先规划路线,识别出口、溪流、山脊等线性地形特征,并确定这些特征与反方位角的关系。例如,若反方位角指向一条溪流,可先大致沿该角度行进,接近溪流后,顺流而下往往能更快找到人类活动区域或既定路径。
在紧急情况下,若指北针故障或无法读取,可利用自然征候辅助判断大致方位,但需明确这些方法误差较大,仅能作为参考。更可靠的做法是设置人工路标。在出发点和关键转折点放置明显的标记物,并记录每个标记点的方位角和距离。返回时,严格遵循标记点顺序和对应方位角,形成分段导航。这种分段式反方位角导航法,既利用了角度计算的精确性,又结合了地形标记的直观性,有效平衡了精度与安全性,是野外复杂环境下保障行安全的重要技术手段。