泥泞路负重行进,重心稳定与下肢控制技巧,高效绕行避障指南
泥泞路负重行进的力学基础与重心控制
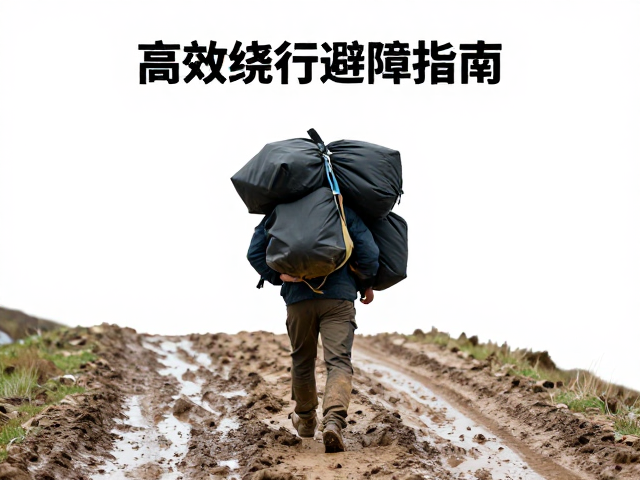
在泥泞环境中携带重物行进,核心难点在于松软地表提供的极低摩擦力与负重增加的重力矩之间的博弈。当鞋底与泥土接触面发生形变,传统水平推进的效率会大幅降低,此时必须通过调整身体姿态,将重心严格保持在支撑面中心垂直线上。这意味着行走时躯干需略微前倾,但不可过度弯腰导致腰椎受力过大,而是要通过髋关节折叠,使重力线落在双脚落点的前方,利用身体重量自然产生向前的分力,从而减少腿部肌肉主动蹬地的能量消耗。
重心稳定不仅关乎平衡,更直接影响下肢关节的安全。在负重状态下,骨盆应保持水平且稳定,避免因路面不平出现大幅度的左右摇摆。每一次迈步前,核心肌群需提前激活以锁定躯干姿态,确保上半身的晃动不会传递至下肢引发连锁失衡。这种静态与动态相结合的重心管理,能显著降低因重心偏移导致的扭伤风险,特别是在深泥坑或湿滑苔藓区域,稳定的重心是维持运动连续性的先决条件。
下肢步态细节与抓地力构建技巧
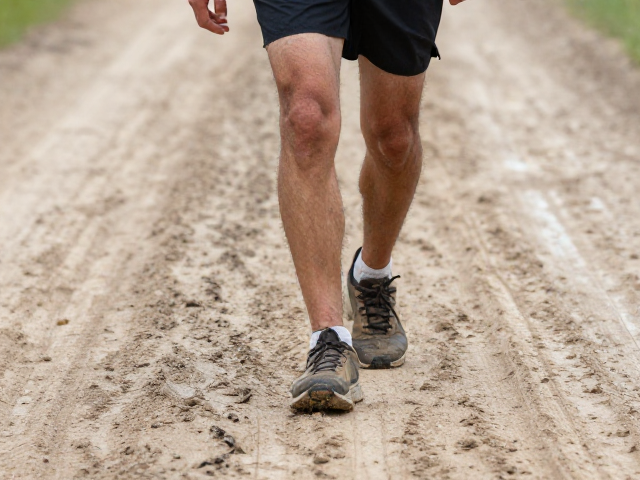
下肢在泥泞路面的控制技巧主要体现在步幅缩短与脚掌触地方式的改变。为了应对打滑,步幅应比平路缩减约20%-30%,以增加支撑频率,缩短重心在空中或失稳状态下的停留时间。脚掌落地时应采用全脚掌或前脚掌外侧先着地的方式,迅速将体重均匀分布至全脚底,利用脚弓的缓冲结构吸收冲击,同时脚趾需主动抓地,像爪子一样嵌入泥面,通过增加接触面的微观咬合力来提升牵引力。
膝关节在行进中需保持适度的微屈状态,避免完全锁死。这种半屈曲姿态能利用肌肉而非骨骼结构来缓冲地面反作用力,特别是在下坡或下陷路段,屈膝能像弹簧一样吸收震动,保护半月板与韧带。此外,抬腿动作需果断有力,避免拖拽导致鞋底沾满泥块增加额外负重。行走过程中,视线应聚焦于前方3-5米处,提前预判地面起伏,通过微调脚踝角度适应局部坡度变化,实现下肢动作与地形特征的精准匹配。
高效绕行避障的路径规划与执行策略
面对泥泞路段中的障碍物,如深坑、乱石或积水区,高效绕行的核心在于路径规划与能量管理的优化。完全避开障碍往往意味着需要绕行更长的距离,因此需评估障碍物的深度与宽度,判断是否可以通过短距穿越解决。若选择绕行,应优先选择植被覆盖较厚或地势稍高的区域,因为植物根系能加固土壤,提高附着力。规划路线时,遵循“之”字形或弧形过渡,避免急转弯导致的离心力失衡,确保每一步都落在相对坚实的地基上。
执行绕行动作时,需特别注意身体重心的动态转移。在进入或退出障碍区域时,身体重心应向远离障碍物的方向轻微倾斜,以抵消可能的侧向滑移。若遇到无法直接跨越的湿滑石阶或陡坎,可采用侧向移动法,即侧身通过,降低重心高度,增加支撑基底宽度,再通过手臂辅助支撑物(如树枝、岩壁)分散下肢压力。在整个避障过程中,保持呼吸节奏平稳,避免因紧张导致肌肉僵硬,通过观察周围地形特征,选择阻力最小的行进轴线,以最小的能量消耗完成复杂地形的穿越。