疲劳后如何调整步态?保持前后距离与自然摆臂,避免膝盖代偿
疲劳状态下步态失衡的生理机制与风险
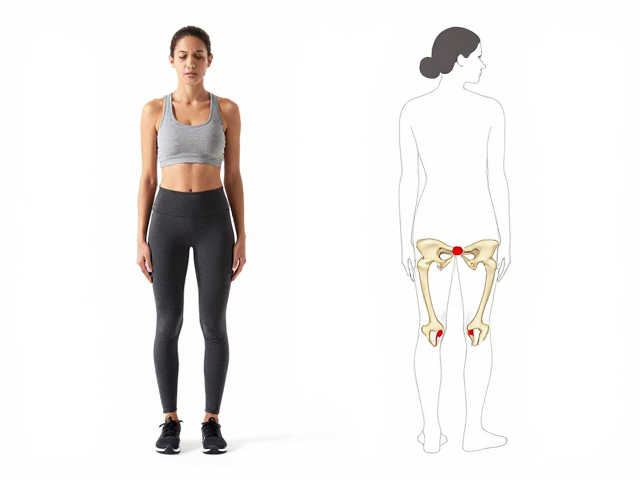
当人体肌肉力量下降或神经控制能力减弱时,下肢生物力学链条会发生显著改变。长时间行走或运动后,核心肌群与臀大肌的力量衰减会导致骨盆稳定性降低,此时身体为了维持平衡,往往会不自觉地增加膝关节的屈曲角度以吸收冲击,这种代偿性动作极易引发膝前痛或髌骨软化。
许多人在感到疲惫时,会下意识地缩短步幅并拖拽脚步,这不仅降低了移动效率,还增加了踝关节和膝关节的剪切力。长期处于这种错误的步态模式中,会导致下肢力线异常,进而引发足底筋膜炎、跟腱炎以及髋关节周围软组织的慢性劳损,使得恢复期的疼痛持续时间大幅延长。
重建步态:保持前后距离与步频控制
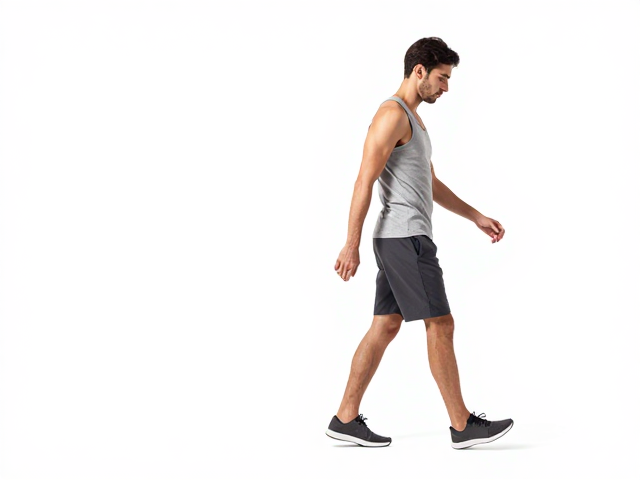
调整步态的核心在于恢复正常的步长与步频比例,避免因疲劳导致的步幅过度缩短。在行走过程中,应有意识地保持躯干直立,利用髋关节的伸展带动大腿向前摆动,而不是依靠小腿肌肉的过度收缩来蹬地。这种“髋驱动”的模式能有效分散膝关节的压力,让力量传导更加顺畅。
保持适当的前后距离意味着每一步都应有一定的向前延伸感,而非原地踏步式的短促移动。当腿部肌肉感到沉重时,可以通过微调呼吸节奏来辅助步频,例如采用吸气两步、呼气两步的节奏,有助于重新激活神经系统对下肢肌肉的控制,减少因疲劳造成的动作僵硬和变形。
自然摆臂:上半身协同与核心稳定
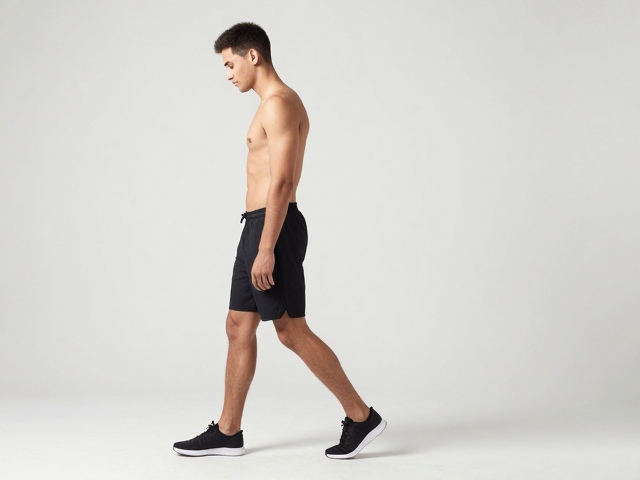
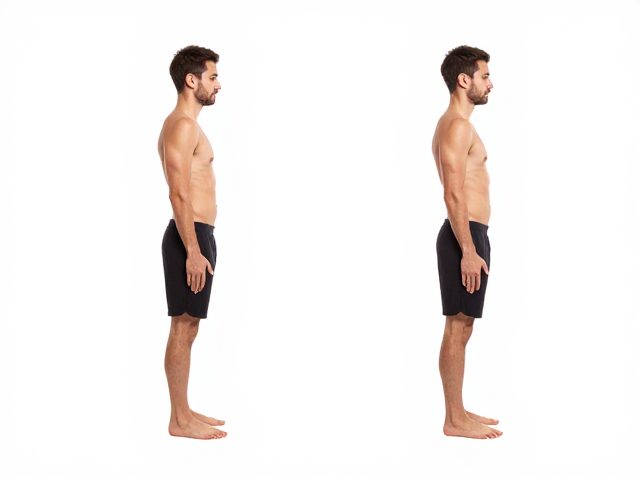
手臂的自然摆动是维持身体平衡和被忽视的步态调节关键。疲劳时,人们常会出现耸肩或手臂僵硬下垂的现象,这会破坏上半身的旋转平衡,迫使腰部和膝盖承受额外的扭转力。正确的摆臂动作要求肩膀放松,以肩关节为轴心,手臂在身体两侧自然前后摆动,幅度不宜过大,通常保持在身体中线附近即可。
自然摆臂能与下肢动作形成反方向的力偶,抵消行走时的旋转惯性,从而减少脊柱和骨盆的晃动。当手臂能够流畅摆动时,核心肌群会自动参与稳定躯干,这种全身协同作用能有效降低下肢关节的负荷,使行走变得更加省力且符合人体工学,避免局部肌肉因过度代偿而加速疲劳。
避免膝盖代偿:强化髋部主导与落地缓冲
防止膝盖代偿的关键在于强化髋关节的主导地位,确保在落地瞬间,力量主要由臀肌和腘绳肌吸收,而非由膝关节直接承受冲击。在疲劳状态下,膝关节容易过度伸展或内扣,因此需要有意识地感知髋部的发力感,想象大腿后侧肌肉在支撑阶段进行等长收缩,以稳定膝关节位置。
落地时的缓冲动作也需格外注意,应避免脚掌重重砸向地面,而是通过足弓的弹性和踝关节的微调来吸收震动。如果感觉膝盖不适,可暂时减小步幅,增加脚掌与地面的接触时间,让小腿肌肉有更多时间进行离心收缩以缓冲冲击力。通过持续强化髋部力量和本体感觉,逐步重建正确的行走模式,才能从根本上消除疲劳后的步态异常。