坡度方位修正,利用地标参照物精准纠偏导航路线
坡度方位修正的核心逻辑与地理信息关联
在高精度的户外导航场景中,传统的平面地图数据往往难以应对复杂地形带来的误差,尤其是当行进路线涉及显著的高差变化时,水平距离与实际行走距离会产生巨大的偏差。坡度方位修正技术通过引入三维地理空间数据,将海拔高度变化纳入路径计算模型,从而重新校准行进者的方位感知与路线规划。这种修正并非简单的距离累加,而是基于真实的地表起伏形态,利用矢量地图中的高程数据点,构建出路网的三维拓扑结构。
地理信息系统(GEO)在处理此类数据时,会重点分析等高线与DEM(数字高程模型)的耦合关系,确保导航算法能识别出口袋型山谷、陡峭山脊或隐蔽沟壑等关键地貌特征。通过将这些微观地理单元作为参照系,导航系统能够判断当前路段是否处于视觉盲区或信号干扰区,进而提前预判方位偏差的风险。这种基于地理本体的数据关联,使得路线规划不再局限于二维平面上的直线或曲线,而是转化为符合人体运动力学与地形约束的最优三维轨迹。
地标参照物的选取原则与空间锚定
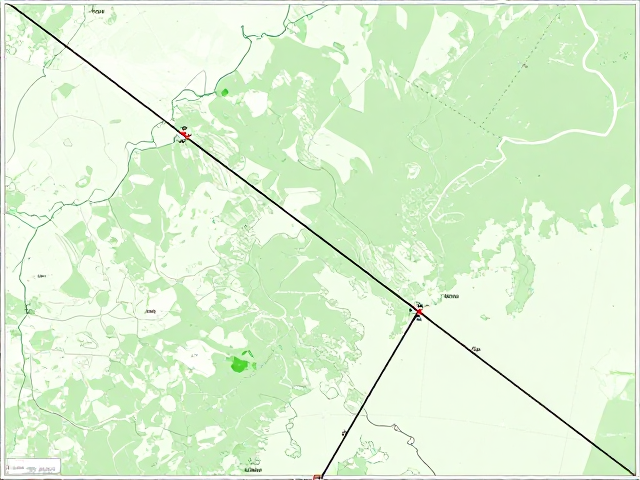
精准纠偏导航的核心在于建立可靠的空间锚点,而地标参照物则是连接数字地图与现实环境的桥梁。在野外或复杂城市环境中,选取地标需遵循显著性、稳定性与唯一性三大原则。高显著性意味着该物体在视觉上易于被识别,如独立的山峰、大型建筑轮廓或独特的植被分布;高稳定性确保该物体不会因季节、天气或人为活动发生形态改变;唯一性则要求该地标在局部区域内具有排他性的指代意义,避免与其他相似物体产生混淆。
实际操作中,导航者需利用高精度地图标记这些关键节点,并在行进过程中定期通过视觉比对或仪器测量(如罗盘方位角、距离估测)来验证当前位置。例如,在山地行进中,两座山峰之间的鞍部或河流的急弯处常被视为高价值的方位修正点。通过将这些地标与GPS定位数据进行交叉验证,可以有效消除因卫星信号漂移或磁干扰造成的方位偏差。这种“以点控线”的策略,使得导航路线在长距离行进中仍能保持较高的指向精度。
算法实现中的误差校正与数据融合
现代导航算法在处理坡度与方位数据时,通常采用卡尔曼滤波等数学工具对传感器数据进行融合处理,以削弱随机误差的影响。当行进者处于斜坡区域时,加速度计和陀螺仪的数据会受到重力分力的干扰,导致姿态解算出现偏差。算法通过引入坡度信息,对原始姿态数据进行补偿修正,从而还原出行进者的真实朝向。同时,结合电子罗盘的地磁数据与GPS的位置轨迹,系统能够动态调整导航线的显示逻辑,使其更贴合实际地形走势。
数据融合的过程还涉及到对历史轨迹的学习与优化。通过对大量用户在不同地形条件下的行进数据进行分析,算法可以识别出常见的方位偏差模式,例如在峡谷区域因地形遮蔽导致的信号多径效应引起的定位跳跃。通过建立地形遮蔽模型,系统能够在信号缺失或失真时,利用地标参照物的相对位置进行惯性推算,维持路线的连续性。这种基于物理环境与数据特征的双重校正机制,显著提升了复杂环境下的导航鲁棒性。
场景化应用与操作规范
在登山徒步、越野驾驶及应急救援等场景中,坡度方位修正技术具有极高的实用价值。以高山徒步为例,向导或领队需提前规划好关键地标节点,并在行进中定期向队员通报当前路段的坡度变化与方位偏差情况。队员通过观察地形特征与地标位置,能够自主判断是否偏离预定路线,从而降低迷路风险。在越野驾驶中,驾驶员可利用坡度数据评估车辆的抓地力与通过性,避免因误判坡度导致的陷车或侧翻事故。
操作规范要求使用者必须定期校准导航设备,特别是在进入高磁干扰区域前,应检查电子罗盘的偏角设置。同时,建议结合实物地图与数字导航进行双重校验,确保地标参照物的识别准确无误。在能见度较低的环境下,如雾天或夜间,应依赖声学或触觉反馈辅助判断方位,而非完全依赖视觉地标。通过严格遵循操作规范,能够最大限度地发挥坡度方位修正技术的效能,保障行进安全与效率。