小步高频平路摆臂协调发力,行进中观察身体状态高效前行
建立稳定的动力传输链条
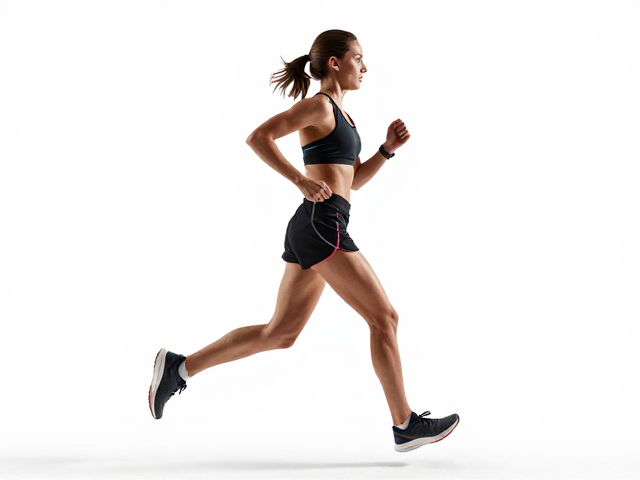
小步高频的核心在于降低单次动作的能耗密度,通过缩短步幅来维持较高的步频,从而让身体重心在水平方向上的波动幅度最小化。这种步态特征要求下肢肌肉以较快的节奏进行等长收缩与向心收缩的交替,重点在于脚踝与膝盖的协同缓冲,而非依赖大腿根部的大幅度摆动。当步幅控制在自然落地点略前方时,髋关节能够保持相对水平的移动轨迹,有效避免因跨步过大导致的制动效应,使每一步的推进力更直接地转化为向前的动能。
在此基础上,平路摆臂并非简单的肢体摆动,而是作为上半身平衡与动力辅助的关键环节。双臂应以肩关节为轴心,严格贴合身体两侧,前摆不超过胸部中线,后摆不超过臀部后方,形成与对侧腿部运动一致的镜像动作。这种协调发力模式能抵消躯干在行进中的旋转力矩,减少核心肌群的无效消耗。当手臂摆动频率与脚步节奏高度同步时,全身肌肉群形成统一的张力网络,使得能量传递更加高效,尤其在长距离行进中,能显著延缓乳酸堆积带来的疲劳感。
动态感知与实时反馈机制
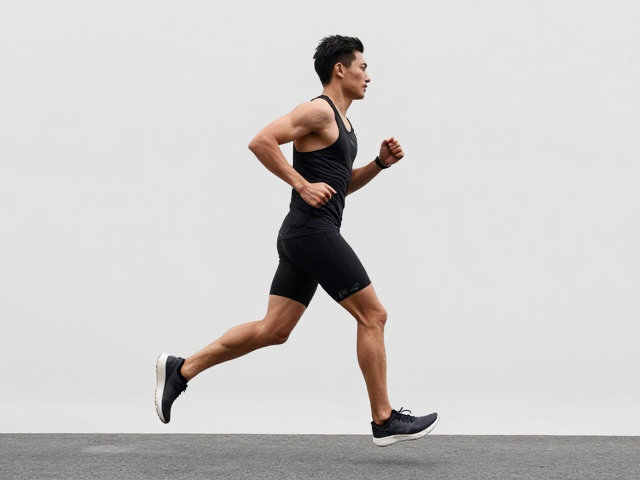
行进中的身体状态观察不应是静止的停顿,而是一种动态的视觉与本体感觉的综合扫描。视线应自然向前方约10至15米处聚焦,避免长时间低头看脚或完全仰视,以保持颈椎自然曲度与脊柱力线的稳定。通过余光感知周围环境的变化,同时定期将注意力短暂集中在呼吸节奏、足底触地感以及肩颈紧张程度上。这种内省式的监控有助于及时发现肌肉代偿或姿势变形,例如当感觉肩膀耸起时,主动下沉肩胛骨;当感觉呼吸短促时,刻意加深呼气深度,从而在运动中维持机体的稳态。
高效前行依赖于对疲劳信号的敏锐捕捉与即时调整。当察觉到腿部沉重或心率异常升高时,不应强行维持原有配速,而应通过微调步频或略微缩短步幅来降低瞬时负荷。这种基于实时反馈的策略调整,比预先设定的固定计划更具适应性。通过持续监控身体的细微变化,行者能够在大脑与肌肉之间建立更快速的信息回路,使得动作模式始终处于最优区间。这种动态平衡不仅提升了行进的安全性,也确保了能量使用的经济性,使长距离移动成为一种可持续且低损耗的过程。